Pada 20 Juni 2026, sebuah robotaksi Zoox tanpa penumpang mendekati lokasi kebakaran aktif di Las Vegas. Asap tebal menutup pandangan ke jalan, sementara area tersebut belum dipasangi pembatas kerucut. Kendaraan masuk ke kepulan asap, mencoba berbelok menjauh, mengerem keras, lalu berhenti.
Petugas bantuan jarak jauh—disebut Zoox sebagai teleguidance tactician—kemudian mengarahkannya untuk mundur. Setelah itu, petugas darurat memasang kerucut untuk menutup dua dari tiga lajur. Tidak ada korban luka yang teridentifikasi.
Satu kejadian tersebut berujung pada recall software yang mencakup 105 kendaraan otonom Zoox yang beroperasi di jalan umum. Jumlahnya mungkin kecil dibanding recall mobil massal, tetapi masalah yang dibukanya jauh lebih besar.
🔥 Apa yang terjadi di lokasi kebakaran?
Kronologi paling jelas tercantum dalam laporan recall keselamatan Part 573 yang diajukan Zoox kepada National Highway Traffic Safety Administration Amerika Serikat. Kondisinya tidak biasa, tetapi sangat mungkin terjadi: asap tebal, lokasi darurat yang masih aktif, jarak pandang rendah, dan lajur yang belum ditutup secara fisik.
Robotaksi itu sebenarnya bereaksi. Sistem mencoba menghindar dan mengerem. Masalahnya, respons tersebut baru terjadi setelah kendaraan telanjur masuk ke area ketika kemampuan sensor untuk memahami kondisi jalan sudah menurun drastis.
Ini bukan sekadar persoalan gagal mengenali rintangan. Asap dapat menghapus marka jalan dari pandangan, menyembunyikan orang dan kendaraan, mengacaukan perkiraan jarak, sekaligus menutupi sumber bahaya. Dalam situasi seperti ini, keputusan paling aman bisa berarti menghindari ketidakpastian sejak awal—bukan terus melaju sampai ada objek yang dikenali.
Zoox menyatakan hasil peninjauannya tidak menemukan kejadian serupa maupun korban luka. Meski demikian, laporan recall tetap mengategorikan perilaku tersebut sebagai cacat keselamatan karena software mengemudi otomatis berpotensi gagal mendeteksi asap tebal dan memasuki area dengan visibilitas rendah, terutama di lokasi darurat.
🧭 Tantangan utamanya: tahu kapan harus berhenti melanjutkan
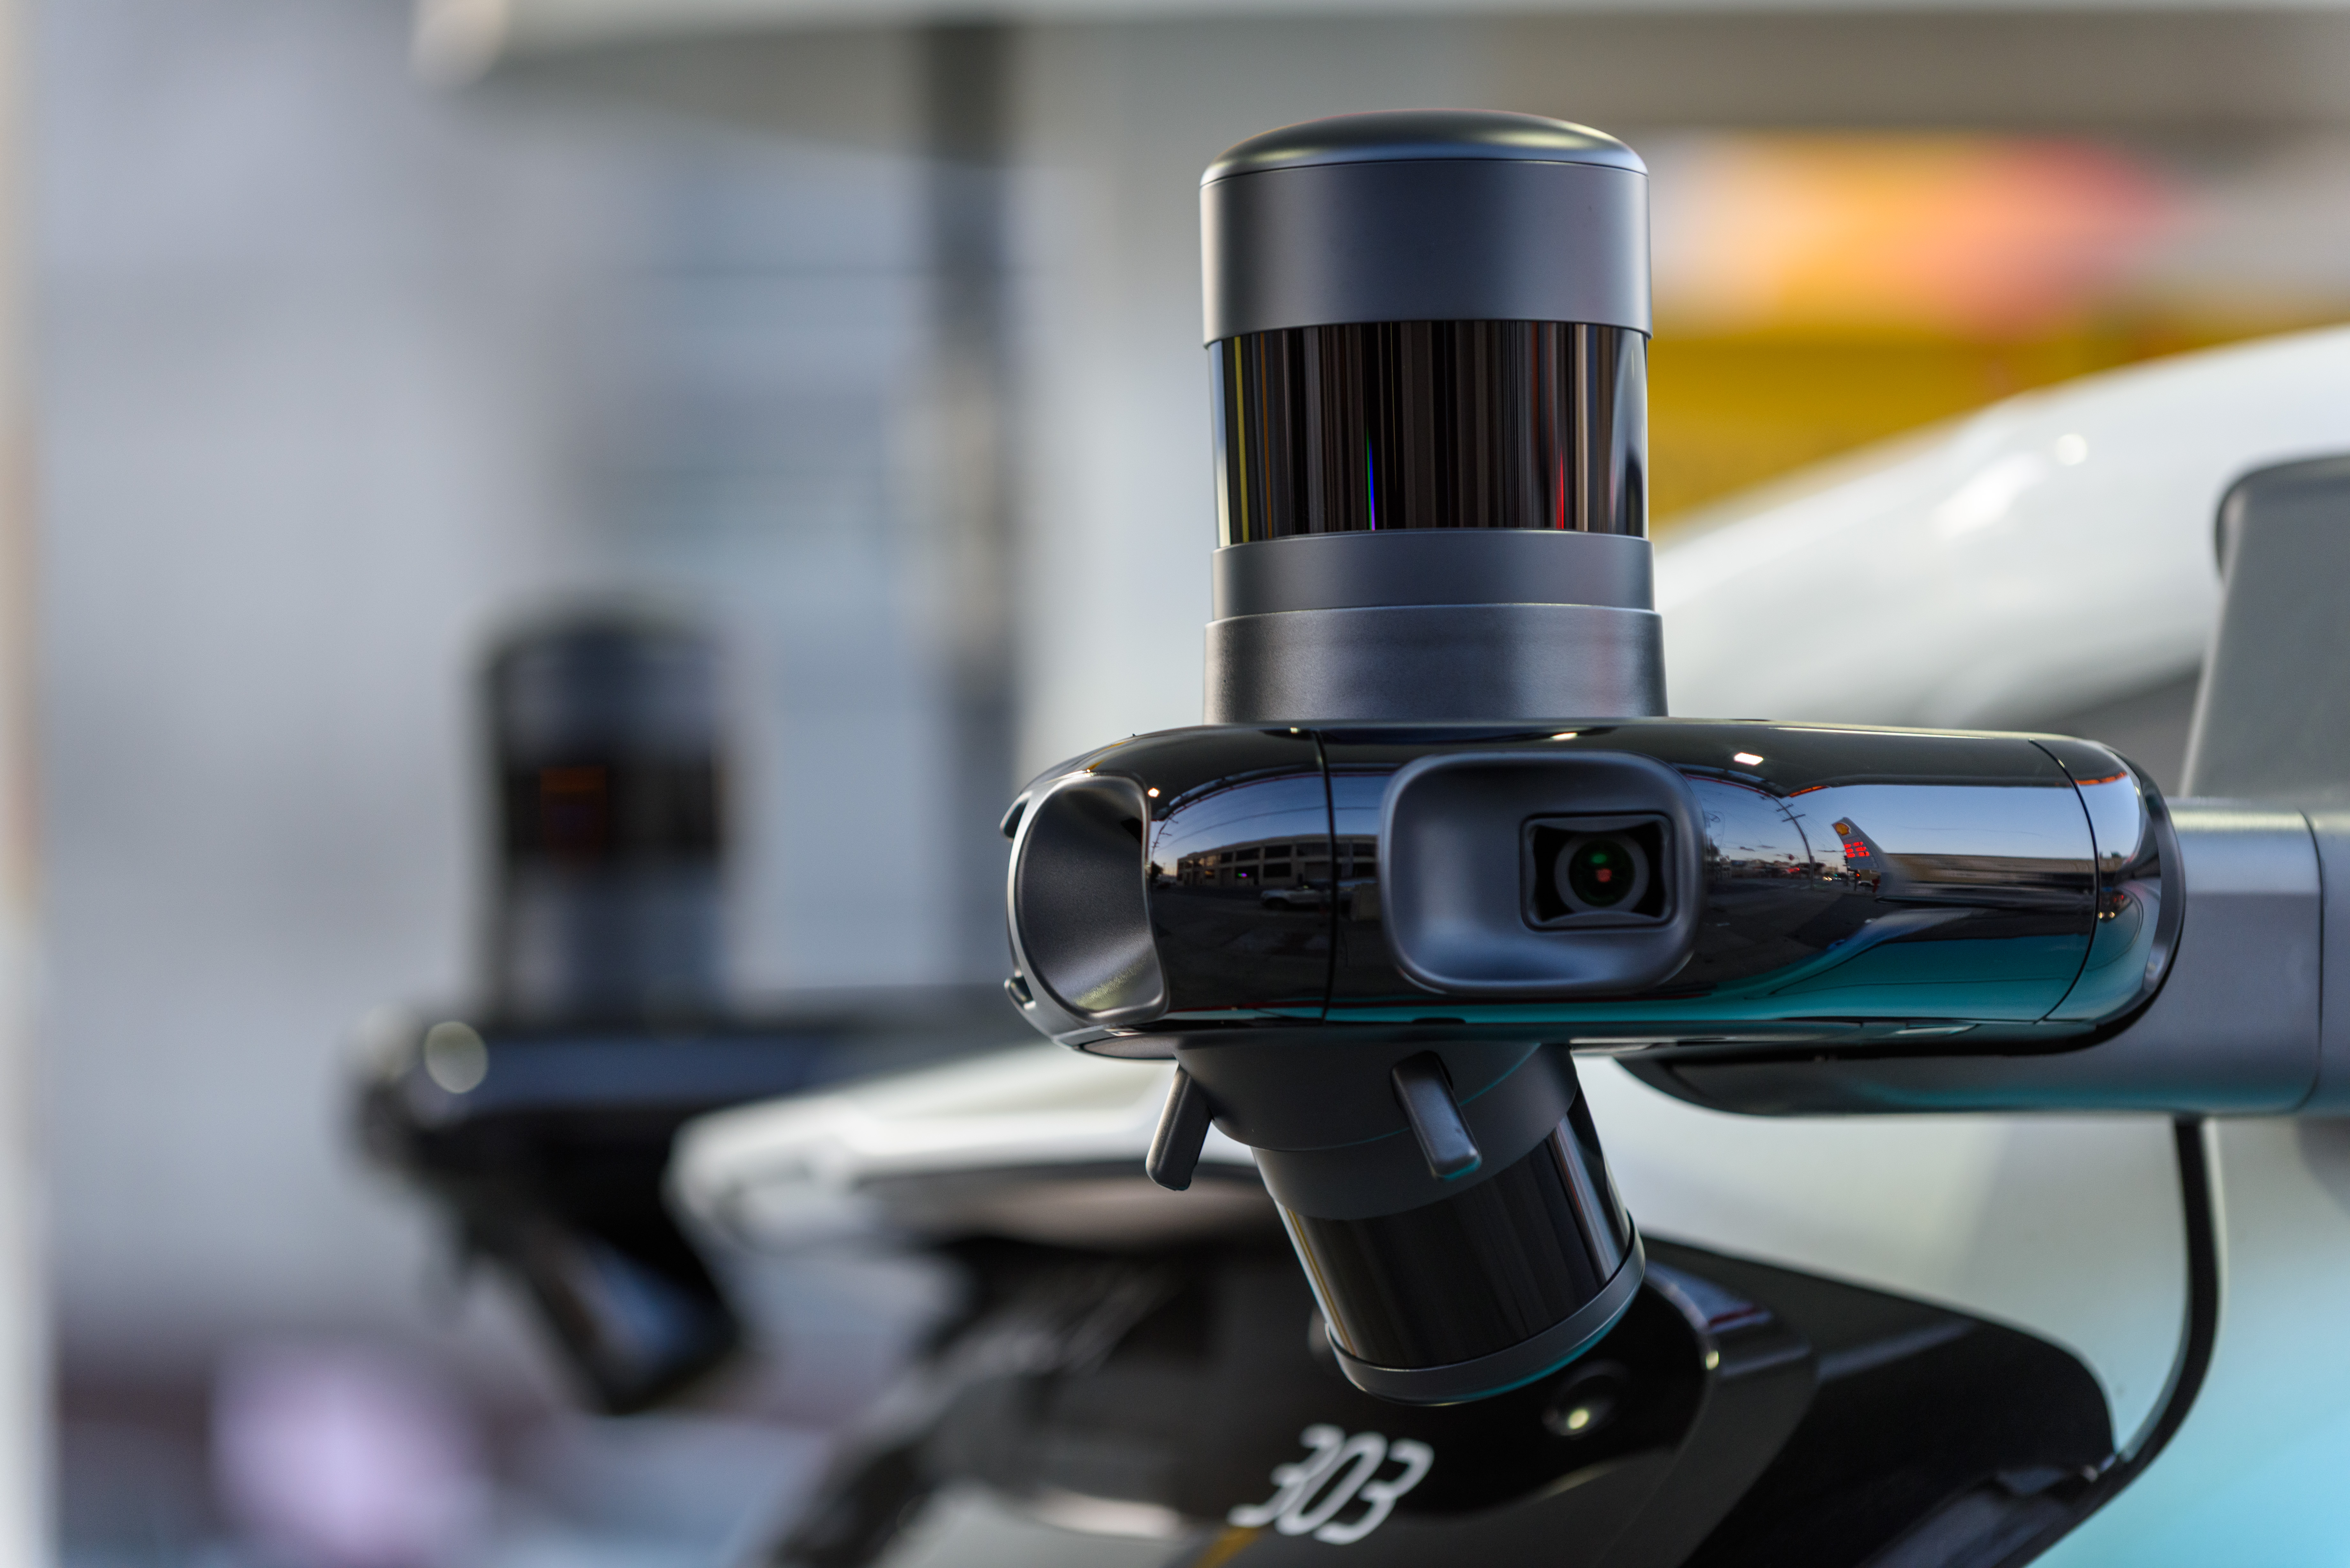
Kendaraan otonom memadukan kamera dan berbagai sensor dengan software yang menaksir objek di sekeliling mobil serta memperkirakan apa yang akan terjadi selanjutnya. Perdebatan publik biasanya berkisar pada kemampuan mengenali pejalan kaki, pesepeda, lampu lalu lintas, atau mobil yang berhenti.
Recall ini menunjukkan kebutuhan lain yang sama pentingnya: mengenali saat lingkungan sudah tidak bisa diamati secara andal.
Pengemudi manusia yang melihat dinding asap dapat memakai konteks luas. Asap sering berarti kebakaran, kendaraan darurat, orang yang bergerak tak terduga, puing, serta jarak pandang yang bisa berubah dalam hitungan detik. Mesin memerlukan aturan operasional yang mengubah sinyal-sinyal lemah tersebut menjadi tindakan konservatif sebelum informasi penting menghilang.
Insiden ini juga menegaskan bahwa kerucut jalan tidak boleh menjadi satu-satunya pemicu mode darurat. Petugas mungkin belum sempat menutup semua akses ketika kendaraan tiba. Sistem yang tangguh perlu membaca gabungan asap, lampu darurat, arus kendaraan yang berhenti, keberadaan petugas, dan penurunan visibilitas—bukan menunggu satu penanda sempurna.
🛠️ Mengapa pembaruan software tetap disebut recall?
Pada kendaraan yang banyak dikendalikan software, recall tidak selalu berarti mobil harus dibawa ke bengkel atau komponen fisik harus diganti. Dalam kasus ini, komponen yang bermasalah adalah software mengemudi otomatis. Perbaikannya berupa versi software baru untuk meningkatkan deteksi dan respons terhadap asap tebal.
Pembaruan jarak jauh memang dapat mempercepat perbaikan, tetapi tidak membuat cacat awal menjadi sepele. Recall adalah proses keselamatan formal: populasi terdampak ditentukan, risikonya didokumentasikan, solusi diterapkan, dan regulator menyimpan catatan publik.
Catatan tersebut lebih bermakna daripada klaim samar bahwa sistem akan “terus belajar”. Publik dapat mengetahui skenarionya, jumlah kendaraan terdampak, perilaku yang muncul, dan arah perbaikannya.
🚒 Lokasi darurat adalah edge case yang terus bergerak
Zona konstruksi dan lokasi darurat sulit dibaca sistem otomatis karena kondisi normal jalan berubah untuk sementara. Lajur yang biasanya terbuka bisa mendadak ditutup. Petugas dapat mengarahkan kendaraan berlawanan dengan lampu atau marka. Asap dan debu juga bisa menghilangkan struktur visual yang dipakai untuk navigasi.
Ada satu detail penting dari insiden Juni tersebut: situasi darurat sudah berlangsung sebelum lokasi selesai diberi penanda. Sistem keselamatan tidak boleh berasumsi bahwa kerucut, rambu, dan jalur pengalihan pasti sudah tersedia.
Bantuan jarak jauh memang membantu menyelesaikan kejadian ini. Namun, bantuan manusia dari jauh bukan pengganti respons awal yang aman. Kendaraan tetap perlu memperlambat atau berhenti cukup dini agar tidak menutup persimpangan, menghalangi kendaraan pemadam, atau menambah risiko baru sebelum meminta bantuan.
📋 Tiga pertanyaan yang perlu dijawab setiap armada otonom
1. Sinyal apa yang membuat kendaraan menyatakan keyakinannya rendah?
Ambangnya harus mempertimbangkan visibilitas yang memburuk dan konteks yang bertentangan, bukan hanya objek yang gagal dikenali atau peta yang tidak cocok.
2. Apa tindakan dengan risiko paling kecil?
Berhenti tidak otomatis aman jika kendaraan justru menutup persimpangan, jalur pemadam, atau rute evakuasi. Sistem membutuhkan urutan pilihan lokasi dan manuver aman.
3. Seberapa cepat satu kejadian bisa melindungi seluruh armada?
Pembaruan software terpusat baru menjadi keunggulan jika proses investigasi, pengujian, peluncuran, dan pelaporan regulator cukup disiplin untuk mencegah pengulangan tanpa menciptakan kegagalan baru.
🔑 Key Takeaway
Recall Zoox memperlihatkan satu prinsip rekayasa yang besar lewat kejadian yang sangat spesifik: sistem otonom bukan hanya harus memahami apa yang dilihat, tetapi juga sadar ketika penglihatannya sudah tidak bisa dipercaya.
Tidak ada korban luka, bantuan jarak jauh membantu kendaraan mundur, dan armada menerima perbaikan software. Namun, pelajarannya tidak cukup diringkas sebagai “mobil bingung melihat asap”. Kondisi langka dan berantakan—ketika kerucut belum dipasang dan petugas masih mengendalikan lokasi—justru menjadi ujian terpenting bagi perilaku sistem yang konservatif.